歡迎進入河南省路港起重機集團有限公司! 產(chǎn)品推薦/ 關(guān)于我們/ 聯(lián)系我們/ 網(wǎng)站地圖
 河南省路港起重機集團有限公司專注研起重架橋設(shè)備,提供定制生產(chǎn)服務(wù)
24H咨詢熱線15090371237
 河南省路港起重機集團有限公司專注研起重架橋設(shè)備,提供定制生產(chǎn)服務(wù)
24H咨詢熱線15090371237
現(xiàn)代單懸臂式龍門吊普遍采用變頻器調(diào)控起升機構(gòu)運行速度,依靠可調(diào)的加速、減速參數(shù)實現(xiàn)平穩(wěn)吊裝作業(yè)。很多運維人員為了規(guī)避啟動沖擊、減少設(shè)備抖動,會習慣性將變頻器加速時間設(shè)置得偏長。適度放緩加速節(jié)奏確實能優(yōu)化運行質(zhì)感,但過長的加速時長會違背起重機構(gòu)的受力邏輯,衍生出隱蔽的溜鉤風險,尤其在單懸臂偏心作業(yè)工況下,極易引發(fā)貨物下墜、位置偏移等安全問題。
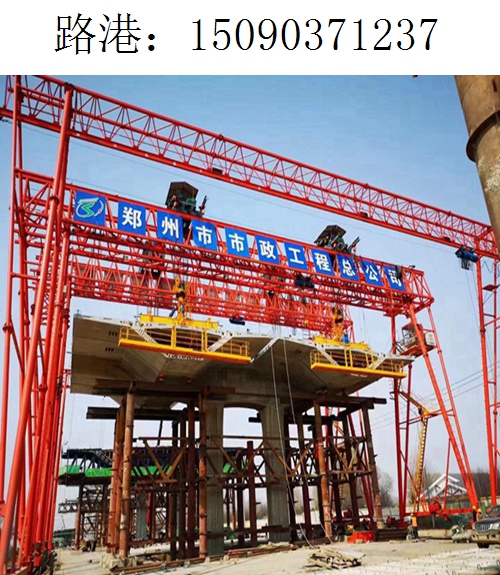
溜鉤問題的核心成因,是電機輸出力矩與荷載重力的短暫失衡。在起升動作啟動瞬間,變頻器按照設(shè)定的長加速曲線緩慢提升輸出頻率,電機力矩是循序漸進增加的。而懸吊的貨物始終受重力作用持續(xù)下墜,當電機力矩提升速度跟不上荷載下墜的趨勢,就會出現(xiàn)短暫的反向滑動,形成溜鉤現(xiàn)象。相較于普通龍門吊,單懸臂機型作業(yè)時吊物多處于懸臂懸空位置,無結(jié)構(gòu)遮擋緩沖,溜鉤帶來的風險會更加突出。
過長的加速時間看似是柔性操作,實則打破了起重機構(gòu)的安全運行邏輯。正常工況下,起升機構(gòu)啟動需要快速建立足夠的制動力矩,提前抵消貨物自重,牢牢鎖住吊物位置。加速參數(shù)設(shè)置過久,會讓力矩建立存在明顯空窗期,這段時間內(nèi)制動器已經(jīng)完全打開,機械鎖止失效,電機又未能提供充足的提升力矩,設(shè)備完全依靠微弱力矩抵抗荷載,一旦遇到輕微荷載波動,就會出現(xiàn)明顯溜鉤下滑。
結(jié)合單懸臂龍門吊的作業(yè)特性,這種電氣參數(shù)不合理帶來的隱患會被進一步放大。懸臂遠端吊裝時,設(shè)備本身存在輕微下?lián)虾徒Y(jié)構(gòu)晃動,吊物穩(wěn)定性較差,若啟動階段出現(xiàn)溜鉤下墜,貨物會伴隨懸臂晃動產(chǎn)生大幅度擺動,不僅影響對位精度,還會讓鋼絲繩反復拉扯沖擊,加速繩體磨損,同時增大主梁和懸臂根部的疲勞損耗。長期參數(shù)不合理運行,會形成習慣性溜鉤,埋下結(jié)構(gòu)性損傷隱患。
現(xiàn)場作業(yè)中,這類溜鉤故障具備很強的迷惑性,常常被誤判為制動器打滑、鋼絲繩松弛或電機動力不足。實際上,設(shè)備機械結(jié)構(gòu)并無損傷,僅僅是變頻器參數(shù)匹配不當所致。長加速時間適配普通輸送設(shè)備,卻并不適配起重設(shè)備的反向荷載工況,盲目套用通用參數(shù),忽略起重機構(gòu)力矩滯后的風險,是多數(shù)溜鉤問題的根本原因。
規(guī)避該類風險,需要結(jié)合單懸臂龍門吊工況特性合理優(yōu)化參數(shù),平衡平穩(wěn)性與安全性。在保障啟動無劇烈沖擊的前提下,適當縮短起升機構(gòu)加速時長,讓電機力矩快速建立,填補制動器打開后的受力空窗,從源頭杜絕吊物下墜滑動。同時區(qū)分空載與重載工況,適配不同荷載的力矩需求,避免統(tǒng)一參數(shù)適配所有工況帶來的短板。
日常運維中,工作人員需要將變頻器參數(shù)核查納入常規(guī)巡檢內(nèi)容,杜絕隨意修改參數(shù)、一味追求運行平穩(wěn)的誤區(qū)。通過動態(tài)優(yōu)化加速參數(shù),兼顧設(shè)備啟動平順性和吊物鎖止安全性,既能保護機械結(jié)構(gòu)不受沖擊損傷,又能徹底消除長加速帶來的溜鉤隱患。合理的參數(shù)調(diào)控是低成本、高效率的安全管控手段,有效保障單懸臂龍門吊吊裝作業(yè)的穩(wěn)定與安全。
TEL
 24H服務(wù)熱線
 微信二維碼