歡迎進入河南省路港起重機集團有限公司! 產(chǎn)品推薦/ 關于我們/ 聯(lián)系我們/ 網(wǎng)站地圖
 河南省路港起重機集團有限公司專注研起重架橋設備,提供定制生產(chǎn)服務
24H咨詢熱線15090371237
 河南省路港起重機集團有限公司專注研起重架橋設備,提供定制生產(chǎn)服務
24H咨詢熱線15090371237
四主梁式架橋機施工涉及運梁、吊裝、對接、落梁等多環(huán)節(jié)協(xié)同,作業(yè)環(huán)境復雜且受地質、氣象等因素影響顯著,傳統(tǒng)施工模式依賴經(jīng)驗預判與分散式監(jiān)測,存在方案優(yōu)化不足、風險響應滯后、多系統(tǒng)協(xié)同不暢等痛點。數(shù)字孿生技術通過構建與物理實體1:1映射的虛擬模型,實現(xiàn)施工過程的動態(tài)仿真與實時聯(lián)動監(jiān)控,為四主梁式架橋機***施工提供全流程技術支撐。構建基于數(shù)字孿生的施工全過程仿真與實時監(jiān)控系統(tǒng),是推動橋梁施工從“經(jīng)驗驅動”向“數(shù)據(jù)驅動”轉型的關鍵路徑,對提升施工效率與安全水平具有重要工程意義。
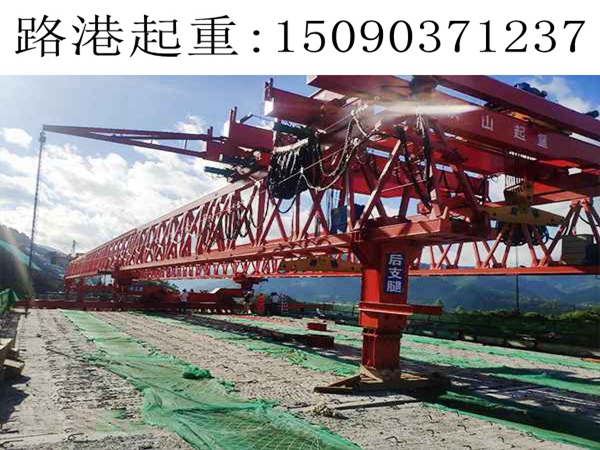
數(shù)字孿生模型的***構建是實現(xiàn)全過程仿真與實時監(jiān)控的基礎,需融合多源數(shù)據(jù)與多維度映射技術。通過激光掃描、無人機傾斜攝影等技術采集四主梁架橋機實體結構、施工場地地形、橋墩布局等三維數(shù)據(jù),結合設計圖紙、材料屬性、施工工藝等參數(shù),構建涵蓋設備、場地、構件的全要素虛擬模型。模型不僅實現(xiàn)幾何形態(tài)的***復刻,更通過嵌入力學特性、運動規(guī)律等物理規(guī)則,建立“幾何-物理-行為”三位一體的映射關系。同時,整合歷史施工數(shù)據(jù)、典型故障案例等信息,為仿真分析與風險預判提供數(shù)據(jù)支撐,確保虛擬模型能夠真實反映物理施工的全流程狀態(tài)。
基于數(shù)字孿生模型的施工全過程仿真,可實現(xiàn)施工方案的預演優(yōu)化與動態(tài)適配。在施工前期,通過仿真模擬運梁通道規(guī)劃、四主梁同步吊裝、梁體***對接等關鍵工序,提前識別設備干涉、路徑?jīng)_突、載荷失衡等潛在風險,優(yōu)化吊點布置、同步控制參數(shù)等施工方案,降低現(xiàn)場試錯成本。在施工過程中,結合實時監(jiān)測數(shù)據(jù)動態(tài)更新仿真模型,對不同工況下的主梁應力分布、梁體姿態(tài)變化等進行動態(tài)推演,預判施工偏差發(fā)展趨勢,為施工參數(shù)調整提供科學依據(jù)。例如,針對大跨度梁體架設,可通過仿真模擬不同風速條件下的作業(yè)穩(wěn)定性,劃定安全作業(yè)閾值,指導現(xiàn)場施工安排。
實時監(jiān)控系統(tǒng)通過“物理實體-虛擬模型”的雙向聯(lián)動,實現(xiàn)施工狀態(tài)的全時段***管控。在物理端,于四主梁關鍵截面、吊臂、支腿等部位部署應力、位移、傾角等傳感器,結合AI攝像頭、物聯(lián)網(wǎng)設備實時采集設備運行參數(shù)、施工環(huán)境數(shù)據(jù)與構件狀態(tài)信息,通過高速通信網(wǎng)絡傳輸至數(shù)字孿生平臺。在虛擬端,模型基于實時數(shù)據(jù)動態(tài)更新,直觀呈現(xiàn)四主梁同步精度、梁體對接偏差、設備載荷變化等關鍵指標,通過顏色預警、聲光提示等方式及時反饋異常狀態(tài)。當監(jiān)測到參數(shù)超出安全閾值時,系統(tǒng)自動觸發(fā)預警并推送應急處置方案,聯(lián)動架橋機控制系統(tǒng)實現(xiàn)緊急制動、參數(shù)微調等操作,形成“監(jiān)測-分析-預警-處置”的閉環(huán)管控。
該系統(tǒng)的應用顯著提升了四主梁式架橋機施工的智能化水平,通過全過程仿真優(yōu)化使施工方案合理性提升60%以上,有效減少返工與工期延誤;實時監(jiān)控功能將故障響應時間縮短至秒級,大幅降低結構失穩(wěn)、碰撞等安全風險。同時,施工過程中積累的全維度數(shù)據(jù)可形成可追溯的數(shù)字施工日志,為后期工程審計、運維管理提供***依據(jù)。這一技術體系的落地,推動了四主梁式架橋機施工向***化、安全化、智能化轉型,為復雜環(huán)境下的大跨度橋梁建設提供了可靠技術保障。
TEL
 24H服務熱線
 微信二維碼