歡迎進(jìn)入河南省路港起重機(jī)集團(tuán)有限公司! 產(chǎn)品推薦/ 關(guān)于我們/ 聯(lián)系我們/ 網(wǎng)站地圖
 河南省路港起重機(jī)集團(tuán)有限公司專注研起重架橋設(shè)備,提供定制生產(chǎn)服務(wù)
24H咨詢熱線15090371237
 河南省路港起重機(jī)集團(tuán)有限公司專注研起重架橋設(shè)備,提供定制生產(chǎn)服務(wù)
24H咨詢熱線15090371237
雙梁式架橋機(jī)的電氣控制系統(tǒng)是實(shí)現(xiàn)整機(jī)***協(xié)同作業(yè)的神經(jīng)中樞,其架構(gòu)以多維度數(shù)據(jù)交互與動(dòng)態(tài)控制為核心,通過(guò)模塊化設(shè)計(jì)確保復(fù)雜工況下的可靠性與穩(wěn)定性。以下從核心控制層、執(zhí)行驅(qū)動(dòng)層、安全監(jiān)測(cè)層及典型應(yīng)用展開(kāi)解析:
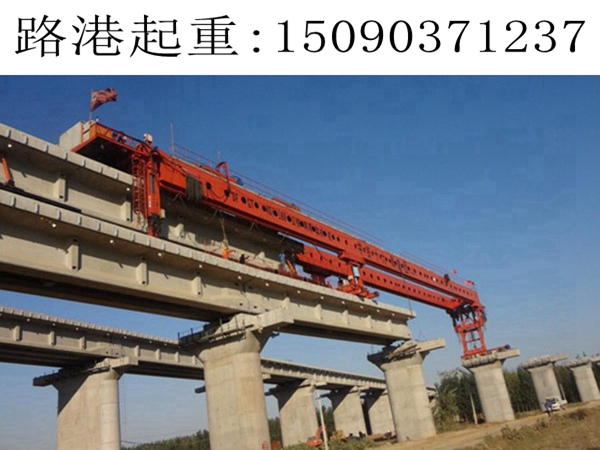
一、核心控制層:PLC 與多軸同步控制
電氣系統(tǒng)以 ** 可編程邏輯控制器(PLC)** 為核心,例如 SIEMENS S7-300 系列 PLC 通過(guò) PROFIBUS 總線連接各遠(yuǎn)程從站,實(shí)現(xiàn)前支、中支、后支及天車的分布式控制。PLC 通過(guò)預(yù)設(shè)算法實(shí)時(shí)計(jì)算各機(jī)構(gòu)運(yùn)動(dòng)參數(shù),例如在過(guò)孔作業(yè)中,根據(jù)主梁位移數(shù)據(jù)動(dòng)態(tài)調(diào)整后支腿驅(qū)動(dòng)電機(jī)轉(zhuǎn)速,確保縱移速度穩(wěn)定在 3 米 / 分鐘以內(nèi)。多軸同步控制通過(guò)變頻控制器實(shí)現(xiàn),例如前支與中支橫移電機(jī)采用矢量控制算法,同步精度≤2 毫米,避免軌道 “啃軌” 風(fēng)險(xiǎn)。
二、執(zhí)行驅(qū)動(dòng)層:變頻調(diào)速與動(dòng)力分配
電機(jī)驅(qū)動(dòng)系統(tǒng):采用 “變頻器 + 電機(jī)” 組合,例如后支腿 16 輪組驅(qū)動(dòng)電機(jī)通過(guò)變量泵 — 定量馬達(dá)系統(tǒng),實(shí)現(xiàn) 0-3 米 / 分鐘無(wú)級(jí)調(diào)速,適應(yīng) ±7% 縱坡工況。起重小車橫移電機(jī)采用閉環(huán)矢量控制,橫移速度 2.1 米 / 分鐘,定位精度達(dá) ±2 毫米。
液壓協(xié)同控制:PLC 通過(guò)模擬量輸出模塊調(diào)節(jié)液壓泵比例閥,例如中支腿四缸串聯(lián)液壓懸掛系統(tǒng),根據(jù)壓力傳感器反饋實(shí)時(shí)補(bǔ)償 ±6% 橫坡偏差。
三、安全監(jiān)測(cè)層:多傳感器融合與聯(lián)鎖保護(hù)
環(huán)境感知系統(tǒng):風(fēng)速傳感器(閾值 12 米 / 秒)、傾角傳感器(±1°)與重量傳感器實(shí)時(shí)監(jiān)測(cè)工況,例如某項(xiàng)目通過(guò)六軸力傳感器監(jiān)測(cè)吊具三維力數(shù)據(jù),超載 5% 時(shí)觸發(fā)聲光報(bào)警并切斷動(dòng)力。
機(jī)械聯(lián)鎖機(jī)制:支腿插銷設(shè)置聯(lián)鎖保護(hù),任一插銷未到位即觸發(fā)停機(jī),例如中交四航局研發(fā)的插銷聯(lián)鎖系統(tǒng)可防止單個(gè)插銷松動(dòng)導(dǎo)致傾覆。
抗干擾設(shè)計(jì):傳感器采用屏蔽雙絞線傳輸數(shù)據(jù),單端接地減少電磁干擾;視頻監(jiān)控系統(tǒng)配備防水一體線,支持?jǐn)嗑W(wǎng)續(xù)傳功能。
四、人機(jī)交互層:雙模式操作界面
本地終端:駕駛室配備 10 寸工業(yè)平板電腦,實(shí)時(shí)顯示載荷、行程、風(fēng)速等參數(shù),例如某系統(tǒng)可同時(shí)監(jiān)控四支腿接地壓強(qiáng)與主梁撓度曲線。
遠(yuǎn)程監(jiān)控:通過(guò)物聯(lián)網(wǎng)協(xié)議將數(shù)據(jù)傳輸至云端后臺(tái),管理層可通過(guò)手機(jī) APP 接收預(yù)警信息,例如豐城紫云大橋項(xiàng)目在鄰營(yíng)作業(yè)中,通過(guò)遠(yuǎn)程平臺(tái)實(shí)現(xiàn) 100 分鐘封鎖時(shí)間內(nèi)的***過(guò)孔。
五、典型工況控制流程
箱梁吊裝:天車起升時(shí),PLC 通過(guò)編碼器監(jiān)測(cè)鋼絲繩高度,結(jié)合激光測(cè)距儀實(shí)現(xiàn) ±2 毫米落梁精度;雙小車通過(guò)變頻同步控制,速度差≤2 厘米 / 秒,確保 32 米箱梁受力均勻。
曲線梁架設(shè):中支腿液壓轉(zhuǎn)向油缸角度數(shù)據(jù)實(shí)時(shí)反饋至 PLC,聯(lián)動(dòng)前支腿托輪組滑動(dòng)補(bǔ)償橫向位移,例如在 R=300 米曲線橋中,通過(guò)三維激光定位實(shí)現(xiàn) ±2 毫米對(duì)位。
過(guò)孔作業(yè):后支腿驅(qū)動(dòng)齒輪與主梁齒條嚙合,PLC 根據(jù)激光測(cè)距儀數(shù)據(jù)調(diào)整驅(qū)動(dòng)頻率,例如 JQ900A 型架橋機(jī)過(guò)孔時(shí),縱移速度控制在 3 米 / 分鐘,全程由傾角傳感器監(jiān)測(cè)主梁傾斜度。
河南省路港起重機(jī)集團(tuán)有限公司 備案號(hào): 豫ICP備16019360號(hào)-12
 微信二維碼
TEL
 24H服務(wù)熱線